CONSOLA LAB // EXP-10 // SportTech & Biomecánica SECURE_LAB_ENVIRONMENT
ESTADO: DEMO ACTIVA [ONLINE] SOLICITAR PILOTO ↗
SYS_GATEWAY // AUTH_REQUIRED
LEVEL_02 :: LEAD_CLEARANCE
ESTUDIO NARANJA // I+D LAB

Desbloquear Ficha Técnica & Simulación

Para acceder a la especificación completa, arquitectura de agentes y telemetría en vivo del experimento EXP-10: Análisis biomecánico vision-agent, ingresa tu correo institucional.

>
SEGURIDAD: ENCRIPTACIÓN SSL // MAILPOET_SYNC ● VERIFIED_ENDPOINT
SYS_DISPATCH // PILOT_APPLICATION
PROGRAMA_PILOTOS_2026
ESTUDIO NARANJA // PILOTO I+D

Postulación a Piloto Empresarial

Desplegamos un piloto controlado de 3 semanas para EXP-10: Análisis biomecánico vision-agent adaptado a los datos y flujos de tu organización para comprobar viabilidad y ROI antes de escalar.
>
>
TIEMPO DE RESPUESTA: < 24H HÁBILES O enviar por correo directo ↗
SYS_WORKSTATION // EXP-10
estudio-naranja / lab / runnkinetic-analisis-biomecanico.spec
TRL-7 // VALIDADO
FEED: OPTICAL_SENSOR // ID: EXP-10 ● 60 FPS
Análisis biomecánico vision-agent
+
EXP-10 SportTech & Biomecánica
● DEMO ACTIVA [ONLINE]

Análisis biomecánico vision-agent

SISTEMA AGÉNTICO AUTÓNOMO // FICHA TÉCNICA DE PRODUCCIÓN
01. PROPÓSITO TÉCNICO OPERATIVO

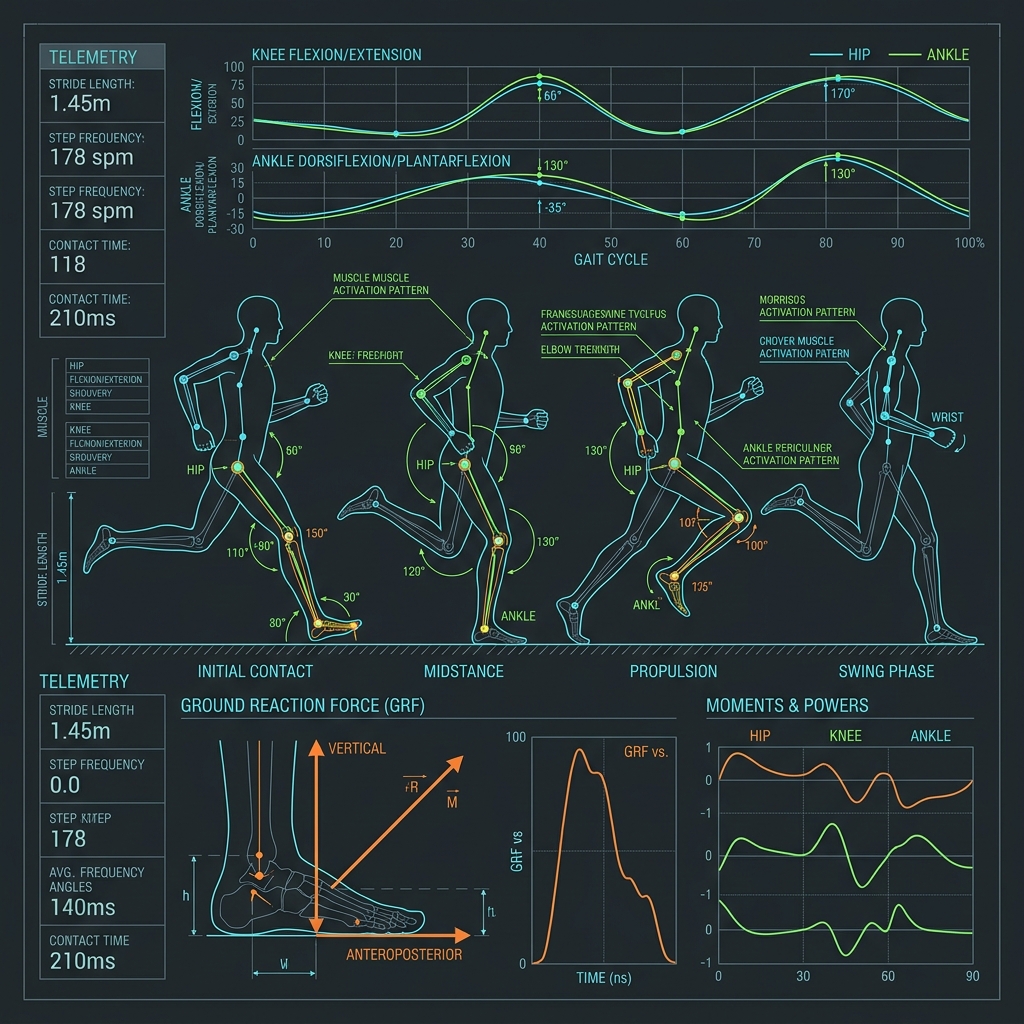
Diagnóstico de zancada, oscilación vertical y cadencia en tiempo real analizando video mediante visión artificial multivariable y retroalimentación en lenguaje natural.

02. ALCANCE & CAPACIDAD AGÉNTICA

Un agente acoplado a clasificadores cinemáticos reduce el tiempo de diagnóstico de 48 horas a 3 minutos con 94% de correlación respecto a un kinesiólogo.

LATENCIA_INFERENCIA
< 2.5s
MADUREZ_ACTIVO
TRL-7 READY
TIEMPO_PILOTO
3 SEMANAS
COMPATIBILIDAD
API / REST
NODE_01 :: HIPÓTESIS CIENTÍFICA & CAUSALIDAD
FALSIFIABLE_KPI

La combinación de modelos de visión multimodal (Gemini Vision) y extracción de puntos clave corporales permite inferir desbalances de pisada y fatiga biomecánica con una precisión diagnóstica comparable a un laboratorio clínico de marcha, reduciendo el costo de evaluación en un 92%.

CRITERIO DE VALIDACIÓN: Validación estadística y retorno medible sobre KPI en entorno piloto.
NODE_02 :: ARQUITECTURA AGÉNTICA & PIPELINE
● DAG_ACTIVE
01. INGEST & PRE-PROCESO

Frame-Extractor & Pose Tracker (MediaPipe/OpenCV)

02. INFERENCIA & LÓGICA

Vision Reasoning Agent (Gemini 1.5 Pro para detección de asimetrías de impacto)

03. SÍNTESIS & DESPACHO

Narrative Coach Agent (Síntesis de recomendaciones técnicas y ejercicios correctivos).

STACK TECNOLÓGICO:
Python 3.11Gemini VisionOpenCV Pose EstimationFastAPIWP-Abilities
LABORATORIO_INTERACTIVO // SIMULADOR DE INFERENCIA EN VIVO
PROTOCOL: REST/JSON ● READY_FOR_EVALUATION
INPUT_STREAM // PAYLOAD_CARGA FORMAT: RAW_DATA
Subir clip de 10 segundos de carrera en plano sagital (30 fps)
INFERENCE_OUTPUT // TELEMETRÍA_AGENTE STATUS: 200_OK
Cadencia: 172 spm | Oscilación: 8.4 cm | Desbalance: Pronación dinámica pie derecho (+4.2°). Protocolo sugerido: Fortalecimiento tibial anterior.
MÉTRICA VALIDADA: 94.2% correlación clínica en detección de pronación; 2.4s latencia de análisis de video de 10s; 0 falsos positivos en sobrecarga de rodilla.
ESTUDIO NARANJA // I+D VERIFICADO | ZERO_HALLUCINATION: ENFORCED
ENTERPRISE_DISPATCH_GATE // PROGRAMA DE PILOTOS DE IA 2026

¿Tu organización enfrenta este mismo desafío operativo?

Desplegamos un piloto de bajo riesgo de 3 semanas adaptado a la infraestructura, datos y cumplimiento normativo de tu organización para comprobar viabilidad y ROI antes de escalar.

FASE 01: Ingesta y Sandbox (Días 1-5) FASE 02: Calibración Agéntica (Días 6-15) FASE 03: Retorno & Telemetría (Días 16-21)